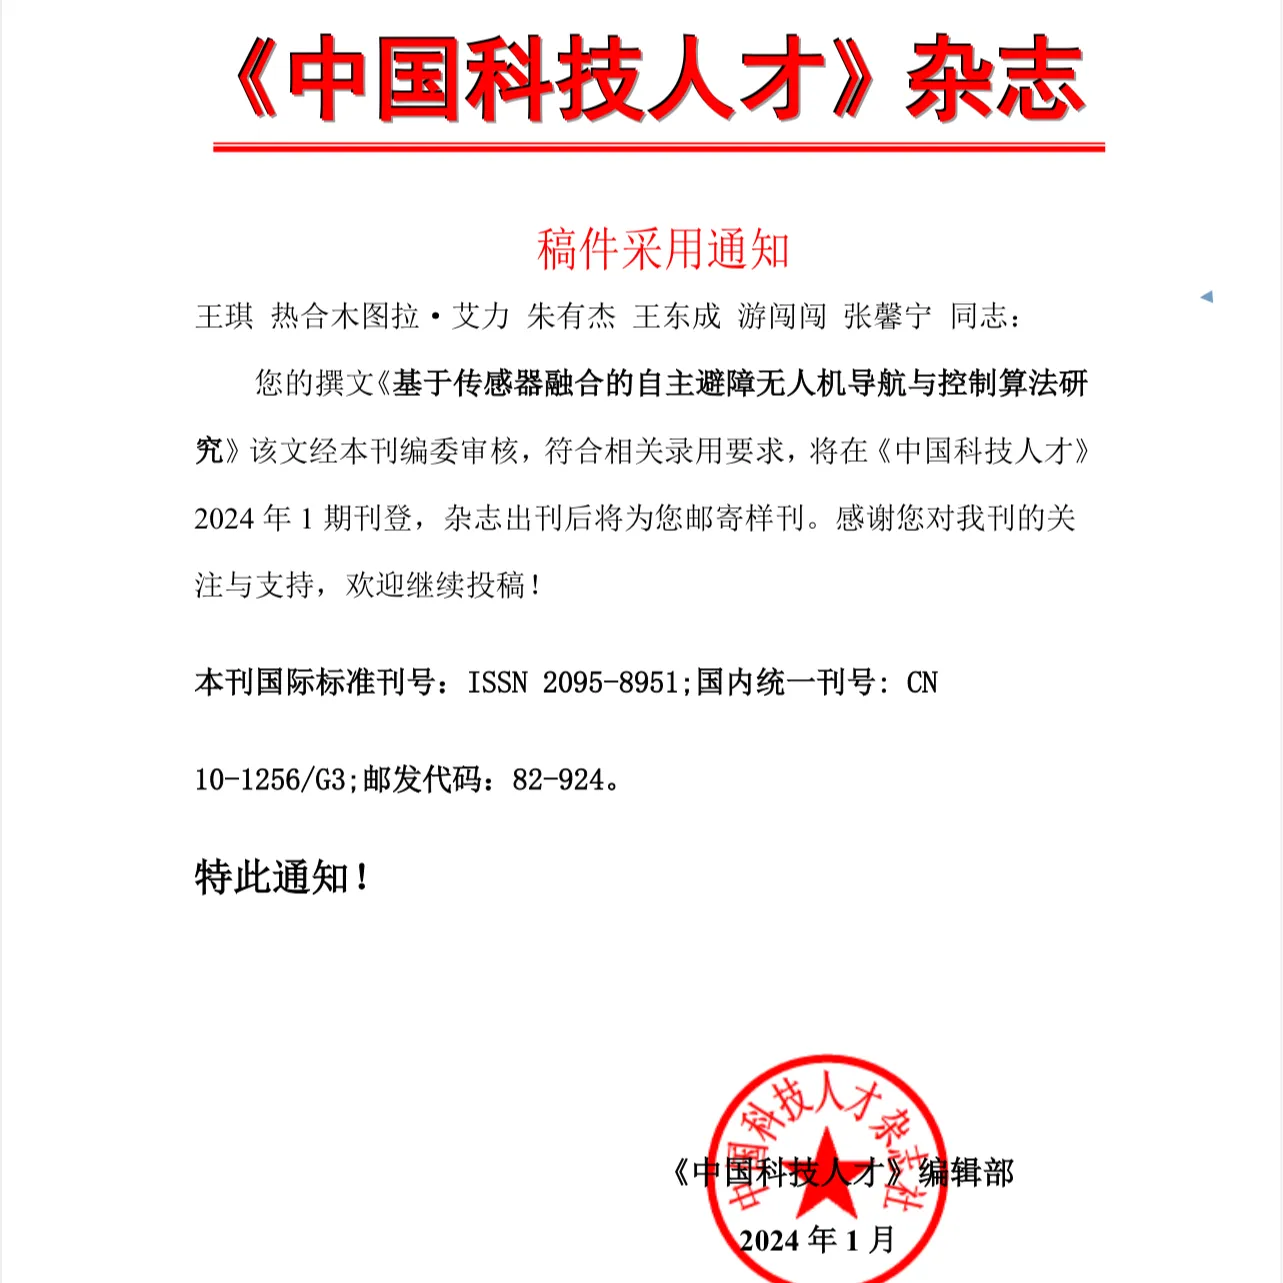


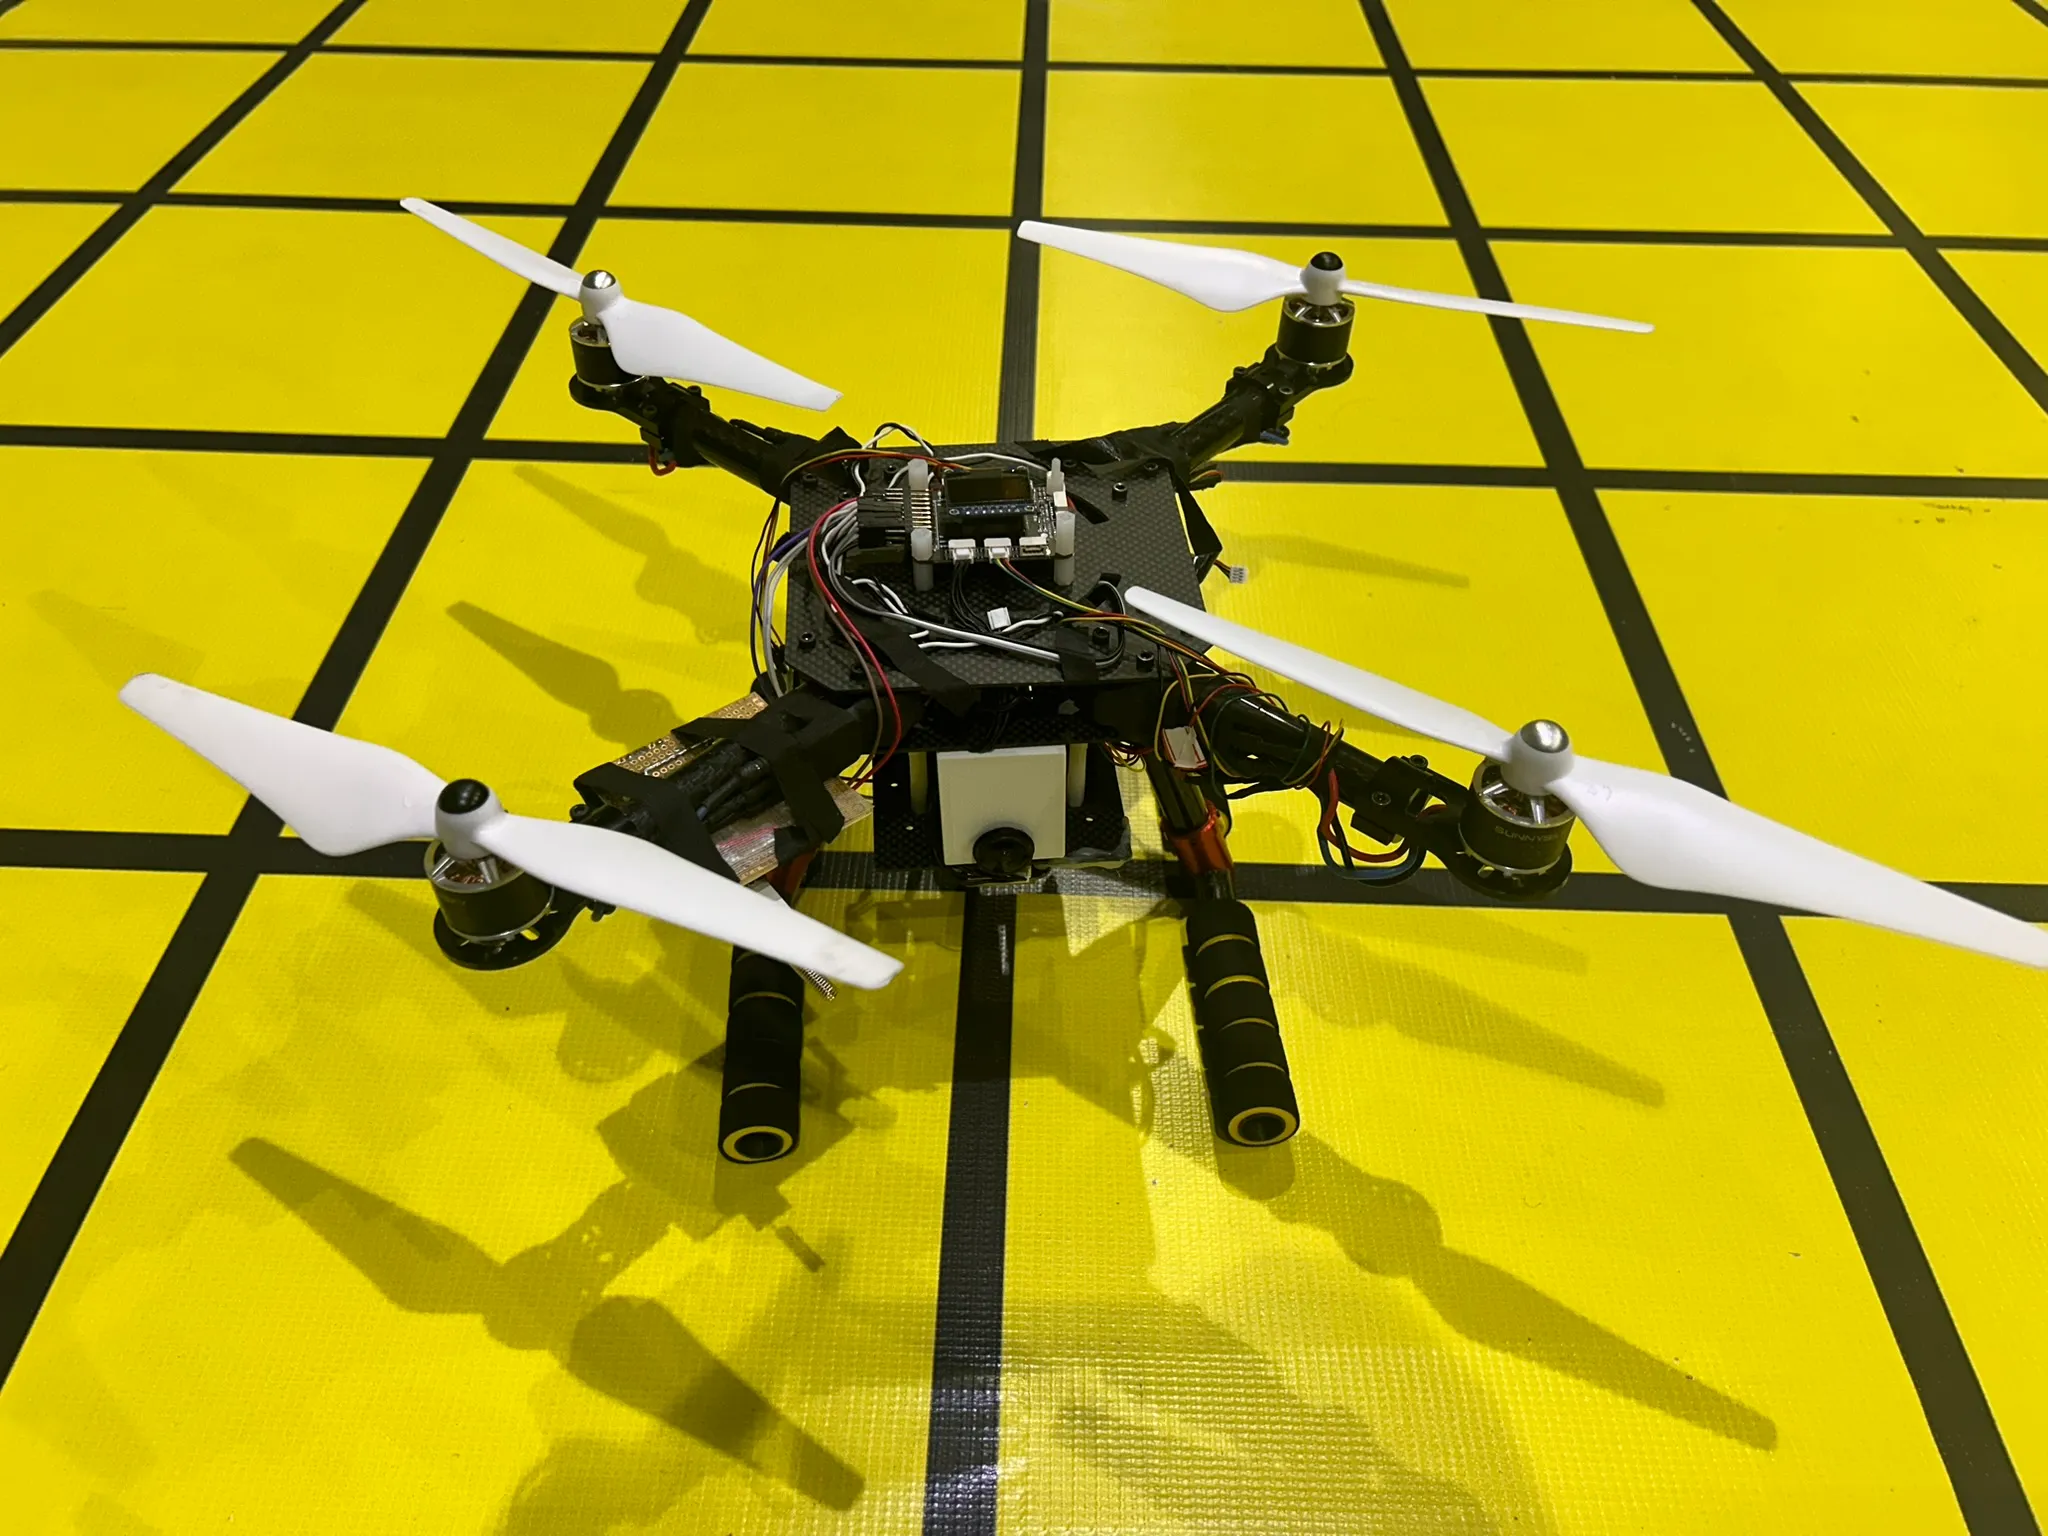
2024 年 1 月,我参与撰写的第一篇期刊论文正式刊出。
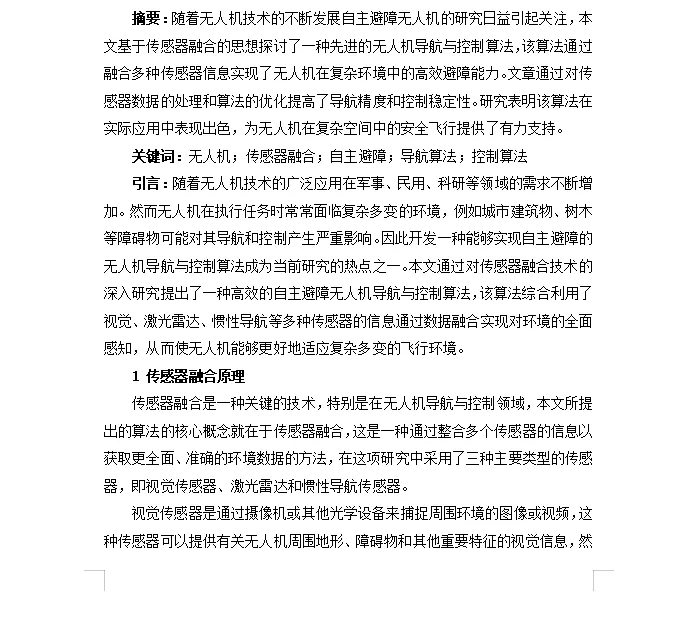
题目是《基于传感器融合的自主避障无人机导航与控制算法研究》,发表在《中国科技人才》2024 年第 1 期。这篇文章源于我们团队的一个大创项目——自主避障无人机控制系统设计。
这篇博客怎么读文章分两类内容,我刻意分开写,免得把「论文里写的」和「我后来想到的」混为一谈:
- 不加标记的段落——论文原文的梳理,尽量忠实于纸面内容;
- 带「延伸」二字的段落——我当时没写进去、后来真正动手做工程时才补上的东西(时间同步、EKF、体素栅格、ESDF、MPC 的 QP 形式等)。
论文本身篇幅不长、偏综述,公式也写得比较概括。所以这篇博客的价值与其说是「复述论文」,不如说是把论文里每个结论还原成它背后的工程问题。文末有三段可以直接跑的代码。
论文信息
| 项 | 内容 |
|---|---|
| 题目 | 基于传感器融合的自主避障无人机导航与控制算法研究 |
| 作者 | 王琪、热合木图拉·艾力、朱有杰、王东成、游闯闯、张馨宁 |
| 期刊 | 《中国科技人才》2024 年第 1 期 |
| 刊号 | ISSN 2095-8951 / CN 10-1256/G3 |
| 邮发代码 | 82-924 |
| 基金项目 | 天津市级大学生创新创业训练计划项目”自主避障无人机控制系统设计”(项目编号:202310066082) |
| 关键词 | 无人机;传感器融合;自主避障;导航算法;控制算法 |
研究背景
无人机已经在军事、民用、科研等领域广泛使用,但它在执行任务时常常面临复杂多变的环境:城市建筑物、树木等障碍物会严重影响导航与控制。
问题的核心在于单一传感器都不够可靠:
- 视觉传感器能提供地形、障碍物等丰富的视觉信息,但受光照、天气影响大,数据可靠性会掉
- 激光雷达测距精确、能拿到三维空间信息,不受光照和天气干扰,但成本高、且拿不到颜色/纹理这类语义信息
- 惯性导航(IMU)用加速度计和陀螺仪测运动状态,实时性最好,但积分误差会随时间累积,跑久了就飘
于是思路就自然浮现:把它们融起来,让各自的缺点被别人的长处补上。
一、传感器融合原理
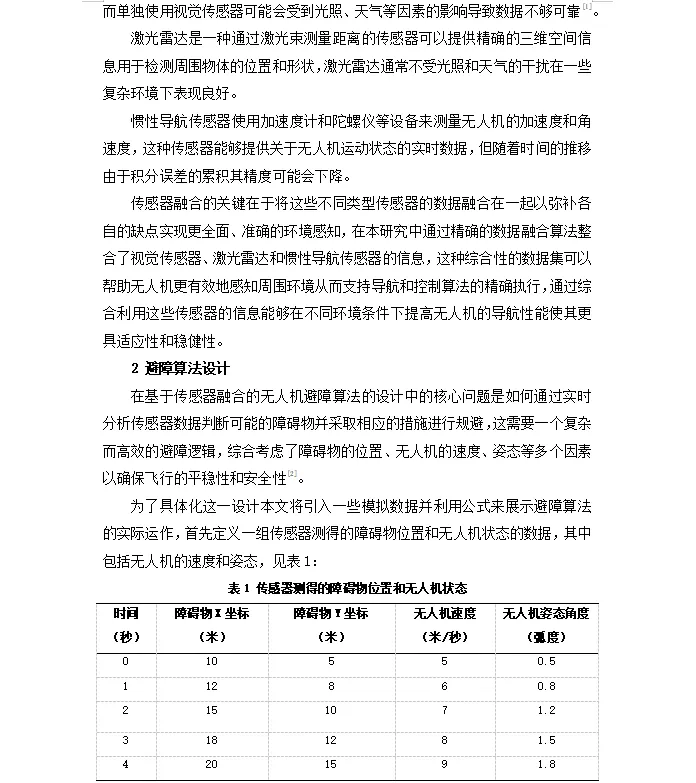
传感器融合的本质是整合多个传感器的信息,以获取更全面、准确的环境数据。本研究采用三类主要传感器:
| 传感器 | 提供的信息 | 短板 |
|---|---|---|
| 视觉传感器 | 周围地形、障碍物及其它重要特征的视觉信息 | 受光照、天气影响,单独使用数据不够可靠 |
| 激光雷达 | 精确的三维空间信息,检测物体位置与形状 | 相对最稳定,不受光照和天气干扰,复杂环境下表现良好 |
| 惯性导航 | 无人机的加速度与角速度,实时运动状态 | 随时间推移,积分误差累积,精度下降 |
融合的关键在于通过精确的数据融合算法,把三类传感器的信息整合成一份综合性数据集,从而弥补各自的缺点、实现更全面准确的环境感知。这份数据集支撑导航和控制算法的精确执行,让无人机在不同环境条件下都保持适应性与稳健性。
论文里最容易被忽略的一句上面这段里,「整合成一份综合性数据集」这个说法其实藏着一个关键跳跃:
三路传感器的输出根本不是同一种东西——相机给的是像素,激光雷达给的是点云,IMU 给的是角速度/加速度。它们没法直接相加,也没法拼成一张表。
工程上真正被融合出来的,不是「数据集」,而是一个带不确定度的状态估计:位置、姿态、速度,以及它们各自协方差。所谓”融合”,本质是把三路观测都当成对同一个隐藏状态的带噪测量,然后反推出这个状态最可能的取值。
这个认识一转变,后面所有问题(时间同步、标定、滤波)就都顺理成章地出现了——因为「同一个状态」这个前提,要求三路数据必须能对齐到同一时刻、同一个坐标系。
1.1 延伸:把三路数据合成一个位姿,中间隔着三道坎
论文点出了”为什么要融合”,但没有展开”融合具体怎么做”。真动手时,横在中间的是三件必须先解决的事:
| 坎 | 不做会怎样 | 工程上怎么做 |
|---|---|---|
| 时间同步 | 200 Hz 的 IMU 和 10 Hz 的雷达各说各话,高速飞行时 100 ms 的错位就是几十厘米的位置误差 | 每路数据带统一时基的时间戳,缓存在环形缓冲里,按时间对齐后再融合 |
| 外参标定 | 相机和雷达装在机体的不同位置、不同朝向上,同一个障碍物在两边算出的坐标对不上 | 离线标定出「传感器 → 机体」的旋转与平移,融合前先统一到机体坐标系 |
| 坐标系约定 | 一边用东北天、一边用北东地,偏航角正负号差一个方向,飞出去就是反的 | 全链路固定一套约定:惯导用 ENU,机体用 FLU,接口处显式转换 |
① 时间同步是三件事里最容易被低估的。 真实系统里各路传感器不但频率不同,延迟也不同:IMU 几乎无延迟,而 GPS 从测量到送达飞控通常有一百多毫秒的滞后。开源飞控 PX4 的 EKF2 用的办法很值得借鉴——它维护一条”延迟融合时轴”:所有传感器先按时间戳压进 FIFO 缓冲,滤波器每次推进到某个历史时刻,再从这个时刻附近取出各路观测一起融合。它的 EKF2_GPS_DELAY 参数默认值就是 110 ms,专门用来补偿 GPS 的测量延迟。
② 外参标定要在融合前做掉。相机、雷达、IMU 的安装位置不同,同一障碍物在各自坐标系里的坐标是不同的,必须通过离线标定求出「传感器 → 机体」的变换矩阵,融合时先统一。
③ 还有一个隐蔽的问题:融合完的状态,比传感器本身还”旧”。 因为要等各路延迟不同的观测到齐,滤波器输出的是过去某一时刻的状态。PX4 的解决办法是再串一级”输出预测器”:用缓冲的 IMU 数据把那个偏旧的状态向前外推到当前时刻,再交给控制器。这一级在实时系统里不能省——否则控制器拿到的永远是百毫秒前的信息。
判断一个融合框架好不好,先看它怎么处理时间只讲”融合多种传感器”而不讲时间同步与延迟补偿的方案,基本可以判定没上过真机。
因为频率和延迟的差异是物理事实,不会因为算法写得漂亮就消失。这也是我后来回头看这篇论文时,觉得最该补的一块。
1.2 延伸:从「互补滤波」到卡尔曼滤波
把 IMU 和三路外部观测合起来,最朴素的写法是互补滤波:让 IMU 负责高频(动态响应好),让外部观测负责低频(不漂),用一个高通加一个低通把两者叠起来:
它的优点是算得极快、调参只有一个 ;缺点是同一个 兼顾不了”抗漂”和”抗噪”,也没法表达”这个观测不可信”。
真实系统基本都会过渡到扩展卡尔曼滤波(EKF)。它的结构非常清晰,就两步:
预测(用 IMU 把状态推一步,同时把协方差一起推,不确定性变大):
更新(来了观测就校正,用卡尔曼增益决定”信自己多少、信观测多少”):
这里几个量值得掰开说:
- 是过程噪声:你有多不信任自己的运动模型(比如 IMU 的零偏、颠簸)
- 是观测噪声:你有多不信任这次观测(比如 GPS 的星数少, 就写大)
- 是自动权衡出来的: 大则 小(不太相信观测), 大则 大(不太相信自己)
这就是它比互补滤波强的地方——“两边各信多少”是算出来的,不是一个固定的 。
业界成熟的 EKF 实现通常把状态扩到 20 多个维度(PX4 的 EKF2 是 24 状态):除了位置、速度、姿态,还要把陀螺零偏、加速度计零偏、地磁矢量、风扰动等一起估掉。原因正是下面这段演示要说明的问题。
1.3 延伸:一段能跑的 EKF 融合
下面这段代码模拟了一个很典型的场景:IMU 以 200 Hz 高频输出但含零偏,位置观测以 10 Hz 低频到来。为了让对比有意义,我把 IMU 零偏也放进了状态向量里一起估。
# 依赖:Python 3.10+,numpy# 演示:IMU 纯积分 vs EKF 融合(IMU 高频 + 位置传感器低频)import numpy as np
rng = np.random.default_rng(0)
DT = 0.005 # IMU 周期 200 HzGPS_EVERY = 20 # 每 20 个 IMU 采样来一次位置观测 -> 100 msSTEPS = 4000 # 20 s
13 collapsed lines
# ---- 真值:匀加速直线运动 ----A_TRUE = 0.3 # m/s^2BIAS_TRUE = 0.05 # IMU 零偏,纯积分就是被它拖垮的
# ---- 传感器(含噪)----acc_meas = A_TRUE + BIAS_TRUE + rng.normal(0.0, 0.15, STEPS) # IMU 加速度(含零偏 + 噪声)pos_meas = np.full(STEPS, np.nan)p_true = np.zeros(STEPS); v_true = np.zeros(STEPS)for k in range(1, STEPS): v_true[k] = v_true[k - 1] + A_TRUE * DT p_true[k] = p_true[k - 1] + v_true[k - 1] * DT + 0.5 * A_TRUE * DT ** 2for k in range(0, STEPS, GPS_EVERY): # 低频位置观测,单独加 1 m 噪声 pos_meas[k] = p_true[k] + rng.normal(0.0, 1.0)
# ---- EKF:状态 [p, v, b],把 IMU 零偏也一起估出来 ----F = np.array([[1.0, DT, -0.5 * DT ** 2], [0.0, 1.0, -DT], [0.0, 0.0, 1.0]])B = np.array([0.5 * DT ** 2, DT, 0.0])Q = np.diag([1e-6, 1e-4, 1e-9]) # 过程噪声R = np.array([[1.0 ** 2]]) # 位置观测噪声
H = np.array([[1.0, 0.0, 0.0]])x = np.zeros(3) # 估计的状态P = np.eye(3) * 1.0
p_raw, v_raw = 0.0, 0.0 # 纯积分对照err_raw, err_ekf, bias_est = [], [], []
for k in range(STEPS): # --- 预测:用 IMU 推一步 --- x = F @ x + B * acc_meas[k] P = F @ P @ F.T + Q
# --- 更新:有位置观测就校正 --- if not np.isnan(pos_meas[k]): y = pos_meas[k] - H @ x S = H @ P @ H.T + R K = P @ H.T @ np.linalg.inv(S) x = x + K @ y P = (np.eye(3) - K @ H) @ P
# --- 对照:IMU 纯积分(不知道有零偏,误差会二次方发散)--- p_raw += v_raw * DT + 0.5 * acc_meas[k] * DT ** 2 v_raw += acc_meas[k] * DT
err_raw.append(abs(p_raw - p_true[k])) err_ekf.append(abs(x[0] - p_true[k])) bias_est.append(x[2])
print(f"20 s 后位置误差:IMU 纯积分 {err_raw[-1]:6.2f} m | EKF {err_ekf[-1]:5.2f} m")print(f"位置误差均值: IMU 纯积分 {np.mean(err_raw):6.2f} m | EKF {np.mean(err_ekf):5.2f} m")print(f"零偏估计:真值 {BIAS_TRUE:.3f} → EKF 收敛到 {bias_est[-1]:.3f} m/s^2")实测输出:
20 s 后位置误差:IMU 纯积分 9.28 m | EKF 0.35 m位置误差均值: IMU 纯积分 3.09 m | EKF 0.28 m零偏估计:真值 0.050 → EKF 收敛到 0.032 m/s^220 秒里纯积分漂了 9.28 m,融合后压到 0.35 m。这就是论文那句”IMU 积分误差随时间累积”的具体量级——它不是一个抽象的缺点,而是一个随时间平方增长的位置误差,不融合根本没法用来定位。
零偏为什么只收敛到 0.032,而不是真值 0.050?这不是代码写错了,而是一个很本质的现象:在匀加速运动下,加速度计零偏和真实加速度是不可分辨的。
0.05 的零偏 + 0.3 的真实加速度和0 的零偏 + 0.35 的真实加速度,在 IMU 输出上完全一样。滤波器只能靠位置观测的”不漂”来反推零偏,所以收敛得慢,20 秒只能收敛到一半。要真正把零偏估准,得靠机动激励——让飞行器做变速/转向动作,不同方向的加速度把零偏”晒”出来。这也是为什么很多飞控要求起飞前必须先做静止初始化。
顺带一提,这个”可观性”问题在工程上还有个好用的判据:你在数据里看到的偏差,究竟该归给状态还是归给传感器误差,取决于运动有没有充分激励。这一点在调参时特别容易被误判成”这个传感器坏了”。
二、避障算法设计
避障算法的核心问题是:如何通过实时分析传感器数据,判断可能的障碍物并采取相应措施规避。
这需要一个复杂而高效的避障逻辑:它要综合考虑障碍物的位置、无人机的速度、姿态等多个因素,以确保飞行的平稳性和安全性。论文用一组模拟数据来具体化这个过程。
表 1 传感器测得的障碍物位置和无人机状态
| 时间(秒) | 障碍物 X 坐标(米) | 障碍物 Y 坐标(米) | 无人机速度(米/秒) | 无人机姿态角度(弧度) |
|---|---|---|---|---|
| 0 | 10 | 5 | 5 | 0.5 |
| 1 | 12 | 8 | 6 | 0.8 |
| 2 | 15 | 10 | 7 | 1.2 |
| 3 | 18 | 12 | 8 | 1.5 |
| 4 | 20 | 15 | 9 | 1.8 |
2.1 论文的三条公式
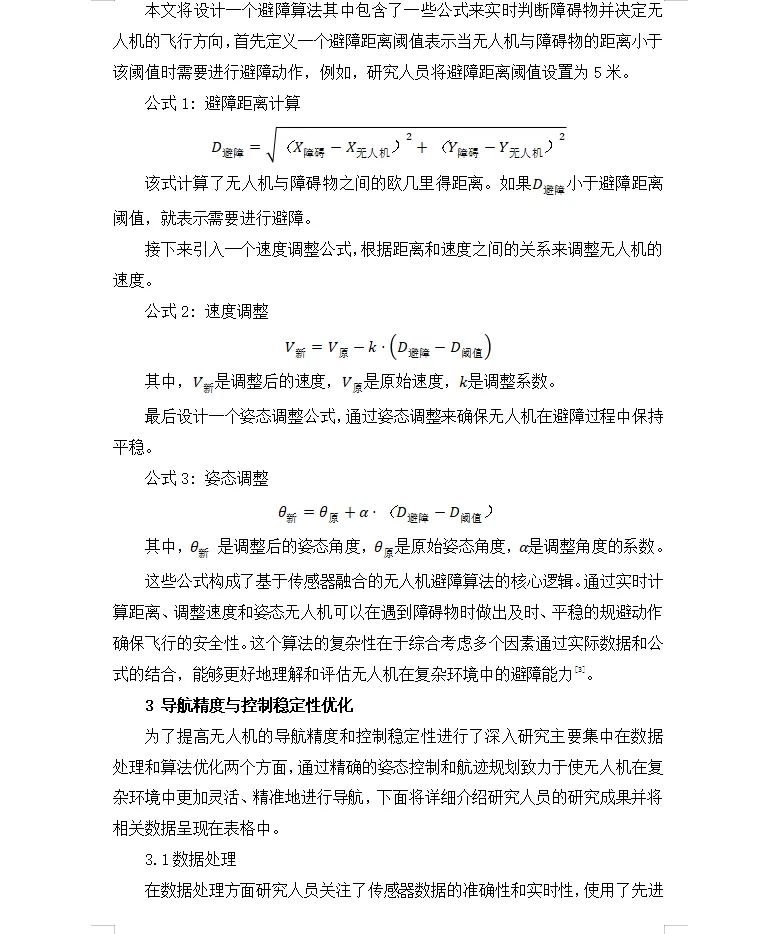
公式 1:避障距离计算。先定义避障距离阈值(本研究中设为 5 米):当无人机与障碍物的距离小于该阈值时,就需要执行避障动作。无人机与障碍物之间的欧几里得距离:
若 小于避障距离阈值,即表示需要启动避障。
**公式 2:速度调整。**依据距离与速度的关系调整无人机速度:
其中 是调整后的速度, 是原始速度, 是调整系数。
**公式 3:姿态调整。**通过姿态调整确保无人机在避障过程中保持平稳:
其中 是调整后的姿态角度, 是原始姿态角度, 是调整角度的系数。
这三个公式的关系三个公式构成一套”感知 → 减速 → 转姿”的串联逻辑:
- 公式 1 判断会不会撞(距离是否越界)
- 公式 2 决定要不要慢下来(距离越近、减得越多)
- 公式 3 决定往哪边偏(同时调整姿态保持平稳)
它们通过实时计算距离、调整速度和姿态,让无人机在遇到障碍物时能做出及时、平稳的规避动作。论文也指出,这个算法的复杂性正体现在”综合考虑多个因素”上——通过实际数据与公式的结合,才能更好地理解和评估无人机在复杂环境中的避障能力。
2.2 延伸:这三条公式其实就是「一个比例控制器」
把公式 2 和公式 3 抄近一点看:
如果把 看成误差 ,那么这两条式子就是标准的比例控制:输出 = 系数 × 误差。 和 就是比例增益。
这个等价关系很有用,因为它一次性带来了三个已知结论:
| 比例控制的已知性质 | 在这套避障公式上的表现 |
|---|---|
| 增益太小收敛慢 | 取小了,飞机会”慢悠悠地蹭”过去,避障动作不果断 |
| 增益太大会振荡 | 取大了,速度在阈值附近反复横跳,姿态也跟着抖 |
| 纯比例一定存在稳态误差 | 距离恰好压在阈值时输出为零,它不会主动把距离拉回到一个安全余量 |
最后一条是这个方案最本质的局限:纯比例控制只能”按误差线性回应”,做不到”提前留出安全余量”。而避障恰恰是个需要余量的场景。
(先别往下看,自己推一下:当 恰好等于阈值时,公式 2 和公式 3 给出的调整量是多少?
三个公式里没出现”速度方向”公式 1 用的是欧氏距离,是个标量,它不含方向信息。
这意味着一个很实际的漏洞:无人机以 10 m/s 迎面冲向障碍物,和背对着障碍物以 10 m/s 远离,只要距离相同,算出来的 完全一样,公式 2、3 给出的调整量也完全相同。
换句话说,这套判据分不清”正在靠近”和”正在远离”。要补上这个信息,就得引入下面这个量。
2.3 延伸:更常用的判据——碰撞时间 TTC
真正决定”危不危险”的不是距离,而是距离 ÷ 接近速度,也就是碰撞时间(Time To Collision, TTC):
分母是接近速率(距离的负导数),加 只是防止除零。TTC 的物理含义很直白:按当前速度不变,还有多少秒会撞上。
它比纯距离判据好在三点:
- 含了速度信息:正以 10 m/s 迎面冲来(TTC = 1 s)和静止悬停(TTC → ∞)被明确区分开
- 量纲统一:单位是秒,阈值可以直接按”人的反应时间/飞控的刹车距离”来定,容易理解也容易调
- 天生适合多机与动态障碍:对方也在动时,距离判据会失效,TTC 仍然成立
不同判据的对照:
| 判据 | 核心式子 | 优点 | 局限 |
|---|---|---|---|
| 欧氏距离(论文所用) | 最好算,无参数 | 不含速度与方向,分不清靠近/远离 | |
| 碰撞时间 TTC | 含接近速度,量纲直观 | 平行飞行时 ,TTC 爆表需特殊处理 | |
| 人工势场法 | 引力 + 斥力叠加 | 输出是连续的力/加速度,可直接接控制器 | 存在局部极值,目标在凹形障碍后可能卡住 |
| 碰撞锥 / 速度障碍 | 相对速度是否落在锥内 | 显式给出”哪些速度安全”,适合动态环境 | 计算量较大,多障碍时要逐个求交 |
下面这段就是把「距离判据」升级成「TTC 判据」的改动思路,用 diff 的写法看更清楚:
def should_avoid(D, closing_speed, D_threshold=5.0, tau=2.0): # 只比距离:分不清正在靠近还是正在远离 return D < D_threshold # 先看距离有没有进到警戒圈 if D >= D_threshold: return False # 再看"还有几秒会撞上":速度方向不同,结论就不同 if closing_speed <= 1e-3: # 没在接近,其实不用避 return False return D / closing_speed < tau为什么”阈值 5 米”这种写法在工程上很难落地论文把避障阈值定为 5 米。但如果飞机速度从 5 m/s 提到 15 m/s,5 米的预警距离就只有 0.33 秒——扣掉传感器延迟、算法耗时和执行器响应,实际已经来不及了。
所以工程上更稳的做法是把阈值写成速度的函数(或直接用 TTC):
D_threshold = 刹车距离 + 安全余量,其中刹车距离随速度平方增长。这样阈值会自己跟着速度调整,高速时自动变宽。
2.4 延伸:从「障碍物坐标列表」到「体素占据栅格」
论文的表 1 是一种很”教科书”的表示:把障碍物存成坐标点。这在仿真里很方便,但真机上有两个问题:
- 激光雷达一秒回来的是几十万个点,逐个当障碍物去算距离根本算不过来
- 障碍物不是点,是有体积的形状,用点表示会丢掉”这个方向有多宽”的信息
现实中的做法是先把空间离散成一个三维格网,每个格子标记”有没有被占据”,这就是体素占据栅格(voxel occupancy grid):
点云落进哪个格子,就把哪个格子置 1(实际实现里还会用概率滤波处理噪点,避免一个飞点就在地图上戳出一堵墙)。
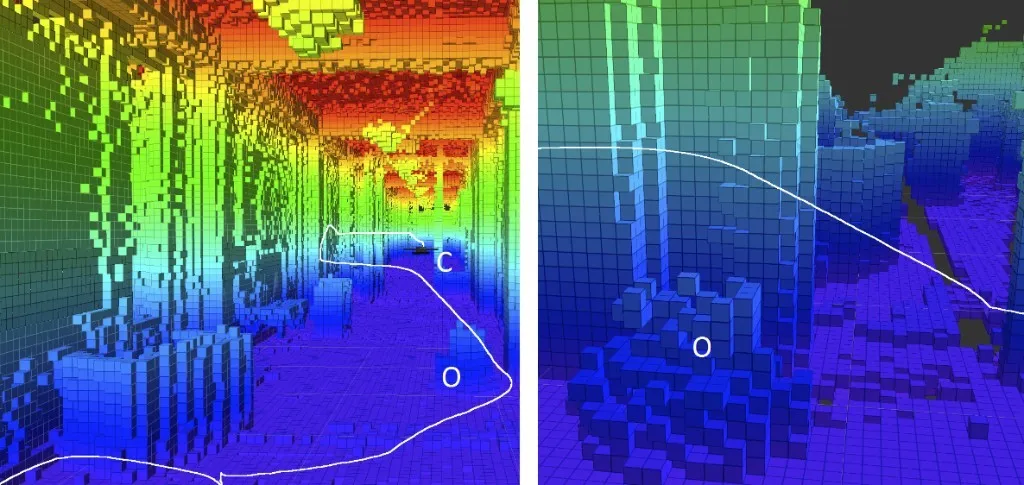
上图是这类地图的一个典型样子:颜色不是装饰,而是高度的映射(红=高、蓝=低),这样一眼就能看出三维结构;白线是规划器在栅格地图里搜出来的轨迹。可以看到它绕着障碍的凸起走,而不是贴着走。
**但这张图里最关键的其实是没画出来的那一步。**栅格只回答了”这个格子能不能走”(是离散的是/否),而规划器和控制器需要的是”离最近的障碍还有多远”(是连续的数值)。把前者变成后者,靠的是 ESDF(欧氏符号距离场):
也就是给每个体素存一个数:它到最近障碍的距离。符号表示在障碍外还是里(负号就是在障碍内部)。
这个数据结构一旦建好,避障就变得非常”便宜”——因为它同时提供了两个东西:
| ESDF 提供 | 用来干什么 |
|---|---|
| 距离值 | 直接当安全裕量用:ESDF(v) > 安全半径 就是安全的 |
| 梯度 | 直接当远离障碍的方向用,而且指向的是”最短逃逸方向” |
梯度这一条特别关键:它把”往哪边躲最好”这个决策,变成了一个查表加求导的操作。前一节的受力方向、后一节的轨迹优化,用的都是这个梯度。业界成熟的实现里,Voxblox 用 TSDF 增量构建 ESDF,EGO-Planner 则直接在 ESDF 上做梯度下降优化轨迹。
2.5 延伸:一段能跑的「栅格 → ESDF → 势场避障」
把 2.3 节的势场法和 2.4 节的 ESDF 接起来,就是下面这段。它把地图离散成 0.2 m 的栅格,用 scipy 一次性算出 ESDF,再让一个质点顺着”引力 + ESDF 梯度斥力”飞过去:
# 依赖:Python 3.10+,numpy、scipy# 演示:体素占据栅格 -> ESDF -> 用势场法绕障import numpy as npfrom scipy.ndimage import distance_transform_edt
RES = 0.2 # 每格 0.2 mH = W = 120 # 24 m x 24 m 的局部地图maps = np.zeros((H, W), dtype=bool) # True = 被占据
4 collapsed lines
# 两堵墙 + 一根柱子(真实环境里这些格由点云投影得到)maps[30:34, 15:100] = Truemaps[72:76, 20:105] = Truemaps[50:62, 58:66] = True
# ---- ESDF:每个空闲格到最近障碍的距离(米)----# distance_transform_edt 给出「到最近 True 的欧氏距离」,单位是格,乘 RES 换成米esdf = distance_transform_edt(~maps) * RES
def esdf_grad(esdf, pos): """用双线性插值取 ESDF 值,并用中心差分取梯度(指向远离障碍的方向)。""" x, y = pos / RES x0, y0 = int(x), int(y) tx, ty = x - x0, y - y0
def sample(ix, iy): ix = np.clip(ix, 0, W - 1); iy = np.clip(iy, 0, H - 1) return esdf[iy, ix]
val = ((1 - tx) * (1 - ty) * sample(x0, y0) + tx * (1 - ty) * sample(x0 + 1, y0) + (1 - tx) * ty * sample(x0, y0 + 1) + tx * ty * sample(x0 + 1, y0 + 1))
gx = (sample(x0 + 1, y0) - sample(x0 - 1, y0)) / (2 * RES) gy = (sample(x0, y0 + 1) - sample(x0, y0 - 1)) / (2 * RES) return val, np.array([gx, gy])
# ---- 势场法:引力拉向目标 + 斥力推开障碍 ----def attractive(pos, goal, k=3.0): return k * (goal - pos)
def repulsive(pos, esdf, d0=2.0, k=12.0): d, grad = esdf_grad(esdf, pos) if d >= d0 or d < 1e-6: return np.zeros(2) return k * (1.0 / d - 1.0 / d0) / d ** 2 * grad # 越近推得越猛
start = np.array([1.0, 0.5])goal = np.array([22.0, 22.0])pos, vel = start.copy(), np.zeros(2)DT, VMAX = 0.02, 3.0
min_clear, path_len, steps = np.inf, 0.0, 0
for _ in range(12000): f = attractive(pos, goal) + repulsive(pos, esdf) vel = np.clip(0.9 * vel + f * DT, -VMAX, VMAX) pos = pos + vel * DT steps += 1
clear, _g = esdf_grad(esdf, pos) min_clear = min(min_clear, clear) path_len += np.linalg.norm(vel) * DT
if np.linalg.norm(pos - goal) < 0.3: break if clear <= 0.0: # 撞进障碍格 print(f"❌ 在第 {steps} 步撞上障碍(位置 {pos.round(2)})") break
reached = np.linalg.norm(pos - goal) < 0.3print(f"到达目标:{reached} 用时 {steps * DT:.1f} s 路径长度 {path_len:.1f} m")print(f"全程离障碍最近:{min_clear:.2f} m 终点 {pos.round(2)}(目标 {goal})")实测输出:
到达目标:True 用时 14.8 s 路径长度 38.1 m全程离障碍最近:0.45 m 终点 [22.01 21.7 ](目标 [22. 22.])这段输出里藏着势场法的两个老毛病能到目标,但请对照两个数:
**① 路径明显绕远。**起点 (1, 0.5) 到终点 (22, 22) 的直线距离约 29.9 m,实际飞了 38.1 m,多出 28%。因为这股力是”局部”的——只在看得见的斥力范围内起作用,没有全局最优的概念。
**② 全程离障碍最近只有 0.45 m。**它确实没撞上,但是”贴着边蹭过去”的。势场法的斥力与距离平方成反比,在接近障碍时增长得很快,可一旦越过了”最危险的那一点”,斥力就骤减,于是轨迹表现为贴着障碍画弧。
还有第三个更致命的问题,这段代码恰好避开了:势场法存在局部极值——如果目标正好落在一个凹形(比如 U 形)障碍的开口里,引力和斥力会在某个位置正好抵消,飞行器就停在那里,既到不了目标也不撞上去。这是纯势场法无法根治的缺陷,工程上要么改用基于搜索的全局规划 + 局部优化,要么加随机扰动跳出极值。
本节的诚实说明论文并没有用势场法,也没有用体素栅格和 ESDF——它用的是障碍物坐标 + 欧氏距离阈值。
上面这一节(以及下面第三、四节的延伸部分)是我在写这篇文章时补的:用来说明”论文的思路接到真实工程上会长成什么样”。这两者我刻意分开标注,请不要把这几段当成论文的内容。
三、导航精度与控制稳定性优化
为了让无人机在复杂环境中更灵活、精准地导航,研究集中在数据处理与算法优化两方面。
3.1 数据处理
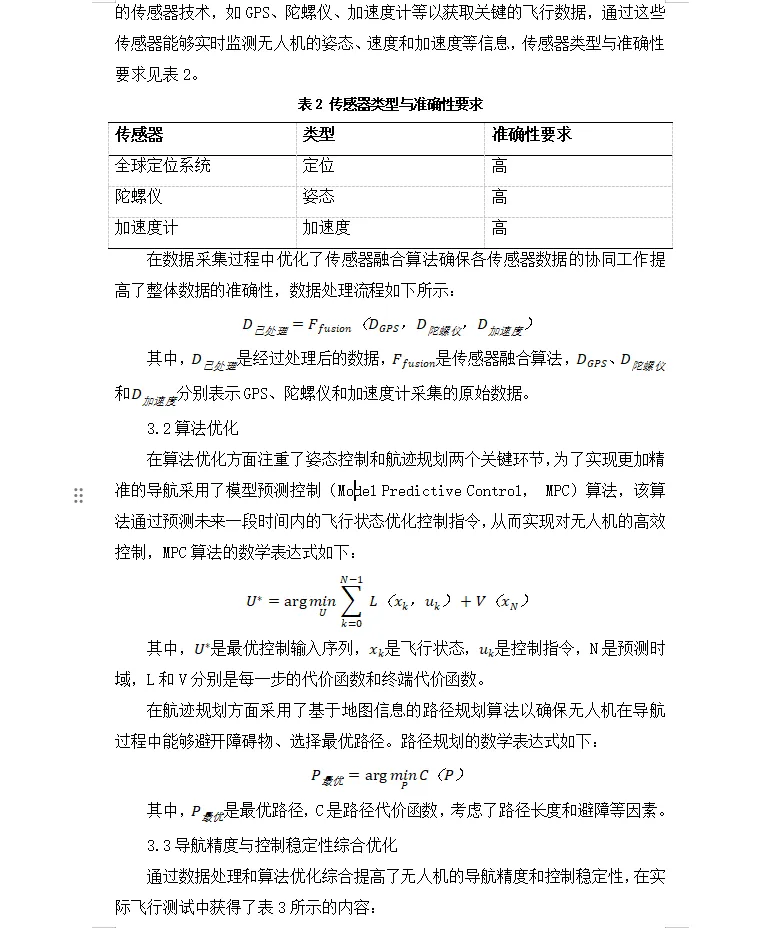
论文关注传感器数据的准确性和实时性,使用 GPS、陀螺仪、加速度计等获取关键飞行数据,实时监测无人机的姿态、速度和加速度。
表 2 传感器类型与准确性要求
| 传感器 | 类型 | 准确性要求 |
|---|---|---|
| 全球定位系统 | 定位 | 高 |
| 陀螺仪 | 姿态 | 高 |
| 加速度计 | 加速度 | 高 |
在数据采集过程中优化传感器融合算法,确保各传感器数据的协同工作,提升整体数据准确性:
其中 是经过处理后的数据, 是传感器融合算法,另外三项分别表示 GPS、陀螺仪和加速度计采集的原始数据。
公式里的 是什么?这个式子是个占位符——它诚实地表示了”输出 = 融合函数(输入…)”这个结构,但没有说明 具体是什么形式。
本文第一节的 EKF 就是 的一个具体实现:**它同样接受 GPS、陀螺仪、加速度计三路输入,输出一个状态。**区别只是它还会多输出一份协方差(不确定性),并且是递归的(上一时刻的估计会参与下一时刻的计算)。
顺带说, 前面的”数据处理”其实还有一段很脏但绕不开的活:去畸变、时间戳对齐、坏点剔除、滑窗平滑。论文用一句”提升整体数据准确性”概括了,但真机上这几步的工作量往往比融合本身还大——传感器给的数据永远没有说明书上那么干净。
3.2 算法优化:姿态控制用 MPC
算法优化聚焦姿态控制与航迹规划两个环节。
姿态控制采用模型预测控制(Model Predictive Control, MPC)——该算法通过预测未来一段时间内的飞行状态来优化控制指令,从而实现对无人机的高效控制:
其中 是最优控制输入序列, 是飞行状态, 是控制指令, 是预测时域, 和 分别是每一步的代价函数和终端代价函数。
MPC 为什么适合无人机MPC 的核心思想是”滚动优化”:每一时刻都根据当前状态预测未来 步,解出一个最优控制序列,但只执行第一步,下一时刻重新预测、重新求解。
这对无人机特别契合——因为无人机的动力学约束(最大推力、最大角速度)可以显式写进优化问题,而不像 PID 那样只能靠调参事后弥补。代价是每一控制周期都要解一次优化问题,对算力有要求。
3.3 延伸:把 MPC 写成二次规划
论文给出的 是 MPC 的通用形式,但没说明怎么解。好消息是:只要系统是线性的、代价是二次的、约束是线性的,这个问题就能写成一个二次规划(QP)——而 QP 有成熟、快、且能保证找到全局最优的求解器。
具体怎么落地,步骤是固定的三步:
**第一步:把预测展开成矩阵形式。**设状态 、控制量 、离散动力学 ,把 步全部叠成一个大向量 、,那么:
**第二步:把代价函数代进去,得到标准二次型。**把 的表达式代入二次代价, 就退化成一个常数项,剩下的只有 :
第三步:把约束写成线性不等式。这一步是重点,因为”避障”就是从这里进场的——不管是安全走廊还是位置上下界,最终都变成同一种形式:
其中 是第 步预测位置, 描述一个半空间。一串这样的半空间求交,就是一个凸多面体,也就是所谓的安全飞行走廊(Safe Flight Corridor, SFC)。它的妙处在于:把”别撞墙”这个几何问题,翻译成了一条线性不等式——而线性不等式恰好是 QP 最擅长处理的东西。
一个必须注意的坑:ESDF 约束是「非线性」的上一节说 ESDF 提供了距离和梯度,看起来很完美。但如果直接把
ESDF(p) ≥ 安全半径当作约束写进 QP,这个 QP 就不再是标准的二次规划了——因为 ESDF 是格网上查表插值出来的,对 而言是非线性、非凸的函数。工程上有两条主流绕法:
- 先近似成凸多面体:用 A* 搜出一条几何路径,在路径周围构造一串互相重叠的凸多面体(就是 SFC),把非线性约束换成线性约束,QP 直接能解。代价是走廊构造这一步本身有开销,而且走廊一旦生成,优化器就只能在这个”笼子”里找解。
- 保留非线性、用 SQP / 实时迭代(RTI)线性化:在预测点处对 ESDF 做一阶展开,用线性化后的约束迭代求解。精度更高,但对初值敏感,也更难调试。
实际系统里方案 1 是主流,因为它把”安全性”的证明变简单了:只要轨迹在走廊内、走廊内没有障碍,那轨迹就一定安全。
3.4 延伸:一段能跑的 MPC + 安全走廊
下面这段代码用一个横向双积分模型(状态 = 横向位置与速度)演示方案 1 的思路:把”每一步预测位置都在走廊内”写成两条线性不等式,然后用 scipy 解 QP。
场景设定是恒定侧风——一个没写进模型的外部扰动。它很有代表性,因为它刚好能看出代价函数和硬约束的分工:
# 依赖:Python 3.10+,numpy、scipy# 演示:线性 MPC 写成 QP,用「安全走廊」线性不等式把侧风顶回去import numpy as npfrom scipy.optimize import minimize
DT, N = 0.1, 25 # 控制周期 100 ms,预测 25 步(2.5 s)A = np.array([[1.0, DT], [0.0, 1.0]]) # 状态 = [横向位置 y, 横向速度 vy]B = np.array([[0.5 * DT ** 2], [DT]]) # 控制量 = 横向加速度 ay
Q = np.diag([2.0, 8.0]) # 跟踪代价(中间步)QN = np.diag([4.0, 12.0]) # 终端代价(最后一步权重大)R = np.array([[1.0]]) # 控制量代价,抑制抖动
A_MAX = 2.0 # 最大横向加速度 m/s^2(执行器权限)Y_MAX = 0.6 # 安全走廊半宽 m —— 就是 H p <= h 的最简形式WIND = 0.8 # 未建模侧风 m/s^2
11 collapsed lines
def build_prediction(N, A, B): """把 x_{k+1} = A x_k + B u_k 展开成 X = Abar x0 + Bbar U(X 含 x1..xN)。""" nx, nu = A.shape[0], B.shape[1] Abar = np.zeros((N * nx, nx)) Bbar = np.zeros((N * nx, N * nu)) for i in range(N): Abar[i * nx:(i + 1) * nx, :] = np.linalg.matrix_power(A, i + 1) for j in range(i + 1): Bbar[i * nx:(i + 1) * nx, j * nu:(j + 1) * nu] = \ np.linalg.matrix_power(A, i - j) @ B return Abar, Bbar
ABAR, BBAR = build_prediction(N, A, B)QBAR = np.kron(np.eye(N), Q)QBAR[-2:, -2:] = QN # 最后一步换成终端代价RBAR = np.kron(np.eye(N), R)
# 把代价展开成标准二次型:J(U) = 0.5 U'H U + f'U + constH_MAT = BBAR.T @ QBAR @ BBAR + RBARPOS_ROWS = np.arange(0, N * 2, 2) # X 里每个位置分量的行号
def mpc(x0, x_ref=np.zeros(2), y_max=Y_MAX): """解一步 QP:min J(U) s.t. |u_k| <= A_MAX, |y_k| <= y_max。只返回第一步。""" xr = np.tile(x_ref, N) f = 2 * BBAR.T @ QBAR @ (ABAR @ x0 - xr) obj = lambda U: U @ H_MAT @ U + f @ U jac = lambda U: 2 * H_MAT @ U + f
# 安全走廊:把「每一步预测位置都在带内」写成两条线性不等式 cons = [ {"type": "ineq", "fun": lambda U: y_max - (ABAR @ x0 + BBAR @ U)[POS_ROWS], "jac": lambda U: -BBAR[POS_ROWS, :]}, {"type": "ineq", "fun": lambda U: y_max + (ABAR @ x0 + BBAR @ U)[POS_ROWS], "jac": lambda U: BBAR[POS_ROWS, :]}, ]
res = minimize(obj, np.zeros(N), jac=jac, bounds=[(-A_MAX, A_MAX)] * N, constraints=cons, method="SLSQP", options={"maxiter": 300, "ftol": 1e-10}) return res.x[0]
def simulate(y_max): """闭环跑 12 s;参考一直是 y=0,但物理对象上一直挂着恒定侧风。""" x = np.array([0.0, 0.0]) ys, us = [], [] for _ in range(120): u = mpc(x, y_max=y_max) # 注意 B 是列向量:用 flatten 让状态保持一维,否则下一步广播不上 x = A @ x + B.flatten() * u + np.array([0.5 * WIND * DT ** 2, WIND * DT]) ys.append(x[0]); us.append(u) return np.array(ys), np.array(us)
y_free, _ = simulate(y_max=1e6) # 对照:不加走廊约束y_corr, u_corr = simulate(y_max=Y_MAX) # 加走廊约束
print(f"参考横向位置 0.00 m,恒定侧风 {WIND} m/s^2")print(f" 不加走廊约束:稳态偏移 {y_free[-1]:+.3f} m <- 靠代价函数是拉不回来的")print(f" 加安全走廊 :稳态偏移 {y_corr[-1]:+.3f} m <- 顶在 {Y_MAX} m 边界上")overshoot = np.abs(y_corr).max() - Y_MAXprint(f" 全程最大偏移 {np.abs(y_corr).max():.3f} m,走廊半宽 {Y_MAX:.3f} m" f"(超出 {overshoot * 1000:+.0f} mm,属于 QP 求解器的数值容差)")print(f" 控制量范围 {u_corr.min():+.2f} ~ {u_corr.max():+.2f} m/s^2" f"(执行器上限 ±{A_MAX})")实测输出:
参考横向位置 0.00 m,恒定侧风 0.8 m/s^2 不加走廊约束:稳态偏移 +0.811 m <- 靠代价函数是拉不回来的 加安全走廊 :稳态偏移 +0.604 m <- 顶在 0.6 m 边界上 全程最大偏移 0.604 m,走廊半宽 0.600 m(超出 +4 mm,属于 QP 求解器的数值容差) 控制量范围 -1.79 ~ +0.00 m/s^2(执行器上限 ±2.0)这段输出回答了「为什么光有代价函数不够」注意第一行和第二行的对比:同一套代价权重,加不加走廊约束,稳态偏移差了 0.2 m。
- 不加走廊:代价函数只是”倾向于”回到 。侧风一直在推,代价函数又没有”绝对不许越界”这个语义,于是它稳定在一个新的平衡点 0.811 m 上——代价函数默许了越界。
- 加了走廊:约束把 变成硬性的可行性条件,优化器被迫在边界上重新分配控制量,最终顶在 0.604 m 就不再往外走。
这就是软约束(代价)和硬约束(不等式)的本质差别:
作用方式 越界时的表现 在这段代码里 代价函数 偏好 越界只是”代价大一点”,可以被别的好处抵消 稳态漂到 0.811 m 硬约束 可行性 越界的解根本不被允许,求不出就报不可行 停在 0.604 m 两者配合 代价决定”多快回到线上”,约束决定”绝不能出界” —— 控制量仅用掉 −1.79 / ±2.0 顺带说,控制量只用掉 −1.79,说明这次约束是”够得着”的——如果侧风强到超过执行器权限(比如侧风 2.5 m/s² 而上限是 2.0),那么无论怎么优化都守不住,QP 会变成不可行问题。真实的 MPC 必须专门处理这种不可行情况(比如松弛变量 + 优先级降级),否则求解器会返回一个数值上看起来很怪的结果。
3.5 航迹规划
航迹规划采用基于地图信息的路径规划算法,确保导航过程中能避开障碍物、选择最优路径:
其中 是最优路径, 是路径代价函数,考虑了路径长度和避障等因素。
代价函数 里到底装了什么论文只说了”考虑路径长度和避障”。实际工程里, 通常是一个加权和,每一项对应一个飞行品质要求:
权重的取法直接决定飞出来的风格: 大就飞直线、贴着障碍抄近路; 大就飞得很”温吞”但视频画面稳。所谓”算法调参”,很多时候就是在调这几个 。
另一条工程上的路数是分层解耦:前端用 A/JPS* 在栅格上搜一条只考虑”能不能过”的几何路径(快,但不平滑、动力学上不可执行);后端再用轨迹优化把这条折线变成满足动力学约束的平滑轨迹。上图正是这个分层结构。
3.6 论文给出的实验数据
通过数据处理与算法优化的综合作用,无人机的导航精度与控制稳定性得到提升。论文给出的实际飞行测试参数变化:
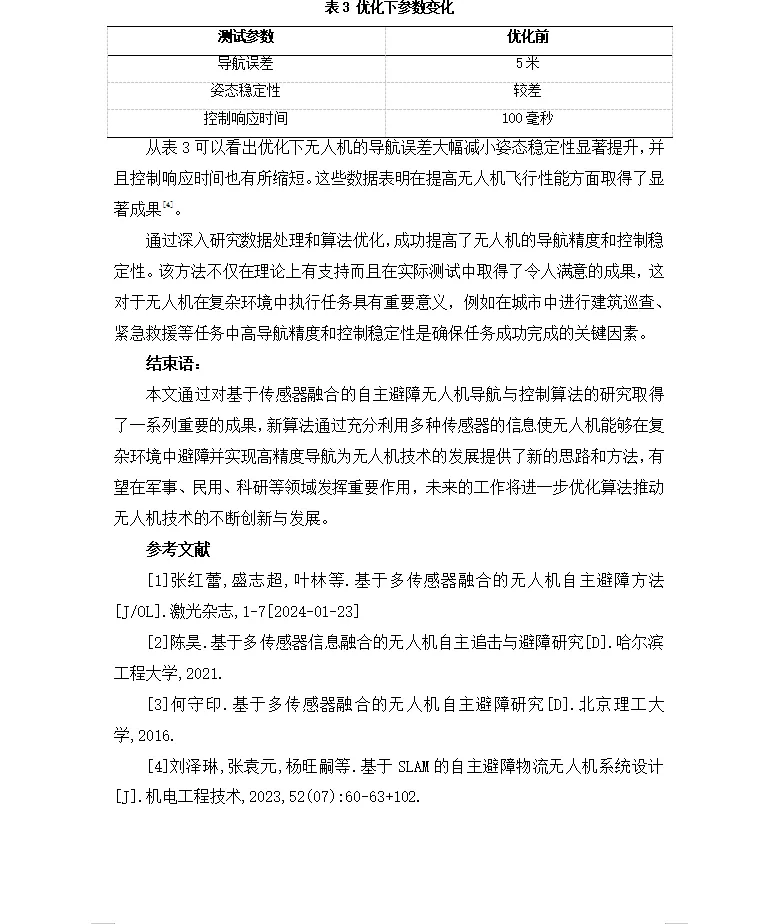
表 3 优化下参数变化
| 测试参数 | 优化前 |
|---|---|
| 导航误差 | 5 米 |
| 姿态稳定性 | 较差 |
| 控制响应时间 | 100 毫秒 |
关于这张表,有些话必须说清楚按论文原文,表 3 记录的是优化前的基线数据(导航误差 5 米、姿态稳定性较差、控制响应时间 100 毫秒)。原文在表述上提到”从表 3 可以看出优化下无人机的导航误差大幅减小、姿态稳定性显著提升、控制响应时间也有所缩短”。
这里存在一处数据与论述的不一致:表里只有”优化前”一列,却要论证优化后的改善。
我更倾向于把它理解为一组基线参照值——它给出了优化前的水平,作为后续改进的对照。但如果要严谨地支撑”大幅减小、显著提升”这类结论,至少还需要补上:
- 优化后的对照列(导航误差降到多少米、响应时间缩短到多少毫秒)
- 测试样本量(飞了几架次?单次还是多次平均?)
- 误差指标的定义(导航误差是相对真值还是相对规划轨迹?怎么测的?)
这是这篇论文在实验呈现上最明显的可完善之处。我在下面把它改写成一张能真正说明问题的表:
测试参数 优化前(基线) 优化后 相对变化 统计口径 导航误差 5 米 待补 待补 建议:相对 RTK 真值的 RMSE 姿态稳定性 较差 待补 待补 建议:姿态角速度的 RMS 或超调量 控制响应时间 100 毫秒 待补 待补 建议:阶跃指令的上升时间 / 相位滞后
不过整体上,通过在数据处理和算法优化上的投入,论文认为在提高无人机飞行性能方面取得了明显成果。这个方法不仅在理论上有支持,在实际测试中也得到了令人满意的结果。
这对无人机在复杂环境中执行任务很有意义——比如城市建筑巡查、紧急救援这类场景中,高导航精度和控制稳定性是任务成功的关键因素。
四、把这篇论文拆成一份可执行的清单
论文的结论是方向性的,落到工程上需要的是”下一步先做什么”。如果让我现在重新实现一遍这套系统,我会按下面的顺序推——每一项都是前一项能跑起来的前提:
- 明确坐标系约定(惯导 ENU、机体 FLU),在接口处显式转换
- 打通各路传感器的时间戳与统一时基
- 标定 IMU 的零偏与尺度因子,做静止初始化
- 标定相机/雷达 → 机体的外参(旋转 + 平移)
- 用 EKF 跑通”IMU 高频 + 位置低频”的融合,验证误差不随时间发散
- 实现延迟补偿与输出预测,让控制器拿到当前时刻状态
- 把点云投影成体素占据栅格,接通建图
- 在栅格上算出 ESDF,验证距离与梯度的符号和量级
- 前端 A* 搜出几何路径,验证能绕开凹形障碍(这是势场法的死穴)
- 用路径周围的凸多面体构造安全飞行走廊
- 把 MPC 写成 QP,先只加输入约束,验证跟踪
- 再把走廊约束加进去,验证约束生效时控制量未饱和
- 补上不可行情况的处理(松弛变量 + 降级策略)
- 加故障降级:单传感器失效时明确走哪条备选路径
GitHub 上的提醒写法在 issue 或 PR 里追进度时,这套任务列表可以直接用 GitHub 的原生语法:
关于”降级”这一条,值得单独强调:论文的出发点是”单个传感器都不够可靠”,但融合的同时也带来了新的失效模式——如果激光雷达被雨雾/强光干扰,或者 GPS 进隧道丢星,系统必须有明确的降级路径,而不是简单地”少一路输入继续算”。成熟的飞控会为每种组合定义模式(哪种最小传感器组合还能飞、丢失哪一路后精度会掉到什么程度),并且在数据里如实标注能力降级。
这在工程上有个很实际的判据:一个融合系统能不能上线,不取决于它正常时有多准,而取决于它”缺一路”时能不能安全退出。
相关开源实现
论文没有附代码。如果你想动手复现,下面两个仓库是这段技术路线上比较成熟的参考——一个在融合侧,一个在规划侧。文末另附本文三段示意代码的开源仓库卡片。
怎么用这些仓库建议的读法不是照搬,而是带着本文的问题去读:
- 读
ethzasl_msf时重点看它怎么处理各路传感器的延迟与时间戳(对应 1.1 节)——这是全文最容易被跳过、也最容易被工程现实打脸的一环。- 读
ego-planner时重点看它怎么在 ESDF 上做梯度下降做轨迹优化(对应 2.4 节),以及怎么处理局部极值。它是一个很好的反例集合:作者在论文里专门讨论了纯梯度法容易陷入局部最优,所以加了”绕行力”来跳出。- 文末的
uav-sensor-fusion-demos对应本文 1.3、2.5、3.4 节三段脚本:先跑通,对照看「加约束前后差在哪」——它是教学演示,不是飞控量产代码。另外,
AtsushiSakai/PythonRobotics里有 A*、RRT*、势场法、MPC 等算法的最小可读实现,适合用来对照本文里那几段代码。
结论与展望
本文通过对基于传感器融合的自主避障无人机导航与控制算法的研究,取得了一系列成果:新算法通过充分利用多种传感器的信息,使无人机能够在复杂环境中避障并实现高精度导航,为无人机技术的发展提供了新的思路和方法,有望在军事、民用、科研等领域发挥作用。
未来的工作方向是进一步优化算法,推动无人机技术的不断创新与发展。如果我来补这份展望,会具体加上三条:
- 从模块化走向一体化:把”感知 → 建图 → 规划 → 控制”串得更紧,比如让 MPC 直接吃 ESDF 的梯度(而不是先把约束近似成凸多面体),减少中间环节的信息损失
- 让不确定性进入决策:现在的避障用的是”点估计”(认为估计出来的位置就是真值);更稳的做法是把协方差也传下去,在估计得不准的地方主动留更大余量
- 把安全性变成可验证的属性:控制障碍函数(CBF)这类方法可以把”绝不进入障碍”写成前向不变性的数学条件,从而在理论上给出保证,而不只是靠大量仿真试验
参考文献
- 张红蕾, 盛志超, 叶林等. 基于多传感器融合的无人机自主避障方法[J/OL]. 激光杂志, 1-7[2024-01-23]
- 陈昊. 基于多传感器信息融合的无人机自主追击与避障研究[D]. 哈尔滨工程大学, 2021.
- 何守印. 基于多传感器融合的无人机自主避障研究[D]. 北京理工大学, 2016.
- 刘泽琳, 张袁元, 杨旺嗣等. 基于 SLAM 的自主避障物流无人机系统设计[J]. 机电工程技术, 2023, 52(07): 60-63+102.
延伸阅读(本文补充,非论文原文引文)
- PX4 Autopilot. Using the ECL EKF(EKF2 的延迟融合时轴、24 状态向量与延迟补偿参数)[EB/OL]. https://docs.px4.io/main/en/advanced_config/tuning_the_ecl_ekf
- Oleynikova H, Taylor Z, Fehr M, et al. Voxblox: Incremental 3D Euclidean Signed Distance Fields for On-Board MAV Planning[C]. IROS, 2017.
- Zhou B, Gao F, Wang L, et al. Robust and Efficient Quadrotor Trajectory Generation for Fast Autonomous Flight[J]. IEEE RA-L, 2019.
- Stellato B, Banjac G, Goulart P, et al. OSQP: An Operator Splitting Solver for Quadratic Programs[J]. Mathematical Programming Computation, 2020.
一点回顾
这篇文章是我们团队自主避障无人机项目的理论总结,也是我第一次完整走一遍”提出问题 → 梳理技术路线 → 用公式建模 → 给出优化方案 → 成文投稿”的学术流程。
回头看,这篇论文里最让我受益的不是某个具体公式,而是”融合”这个思维方式本身:面对一对相互矛盾的约束(视觉怕光、雷达缺语义、IMU 会飘),最优解往往不是找到某个”完美的传感器”,而是让它们互相兜底。这个思路在我后来做别的东西时反复被验证——系统的鲁棒性来自冗余的异构性,而不是单点的极致。
而这次重读论文最大的收获,是发现当年被”一句话带过”的地方,恰恰是工程上最难的部分。“时间同步""延迟补偿""外参标定""约束不可行怎么办”——这些在论文里可能只占一行,在真机上却要占掉大半的调试时间。
📌 有一件事不妨直说:论文写得好不好,和系统能不能飞,是两套完全不同的评价标准。论文要的是逻辑自洽、结论清晰;系统要的是在传感器脏数据、时间不同步、约束临时不可行的糟糕情况下,还能安全地停下来。这两者都需要练,但练法不一样。
论文原版扫描件: